
Una batería y un inversor que «ambos hablan CAN» pueden, aun así, no entenderse. CAN es un bus, no un idioma: mueve tramas de un dispositivo a otro, pero ambos extremos deben coincidir en lo que lleva cada trama, a qué velocidad corre el bus y qué cable es cuál. Esta página explica qué viaja realmente por el bus CAN entre un sistema de gestión de baterías (BMS) de LiFePO4 y un inversor de almacenamiento de energía: el mapa de tramas, la elección entre CAN y RS485, las reglas de cableado que deciden si el enlace es estable y las comprobaciones que encuentran la avería cuando el enlace no se levanta.
La capa física es sencilla: dos cables, CAN H y CAN L, que llevan una señal diferencial, con una terminación de 120 Ω en cada extremo físico del bus. El BMS es quien habla: emite su conjunto de tramas una vez por segundo a 500 kbps — la velocidad que usan la mayoría de los inversores de almacenamiento estacionario — y el inversor responde con una trama corta de latido. El inversor no pide datos; escucha, lee los límites de carga y descarga, el estado de carga y las banderas de alarma, y los sigue. Esa costumbre de emitir es lo que hace que CAN sea distinto de RS485 Modbus, y también es la razón por la que un solo ajuste incorrecto — velocidad de transmisión, terminación o una trama que el inversor no reconoce — puede silenciar todo el enlace. LJY Energy es un proveedor de baterías LiFePO4 y coordinador OEM/ODM en Shenzhen; no somos fabricante. El perfil de comunicación BMS para su inversor se confirma por escrito para su proyecto, según el modelo de inversor y el firmware que usted realmente va a enviar.
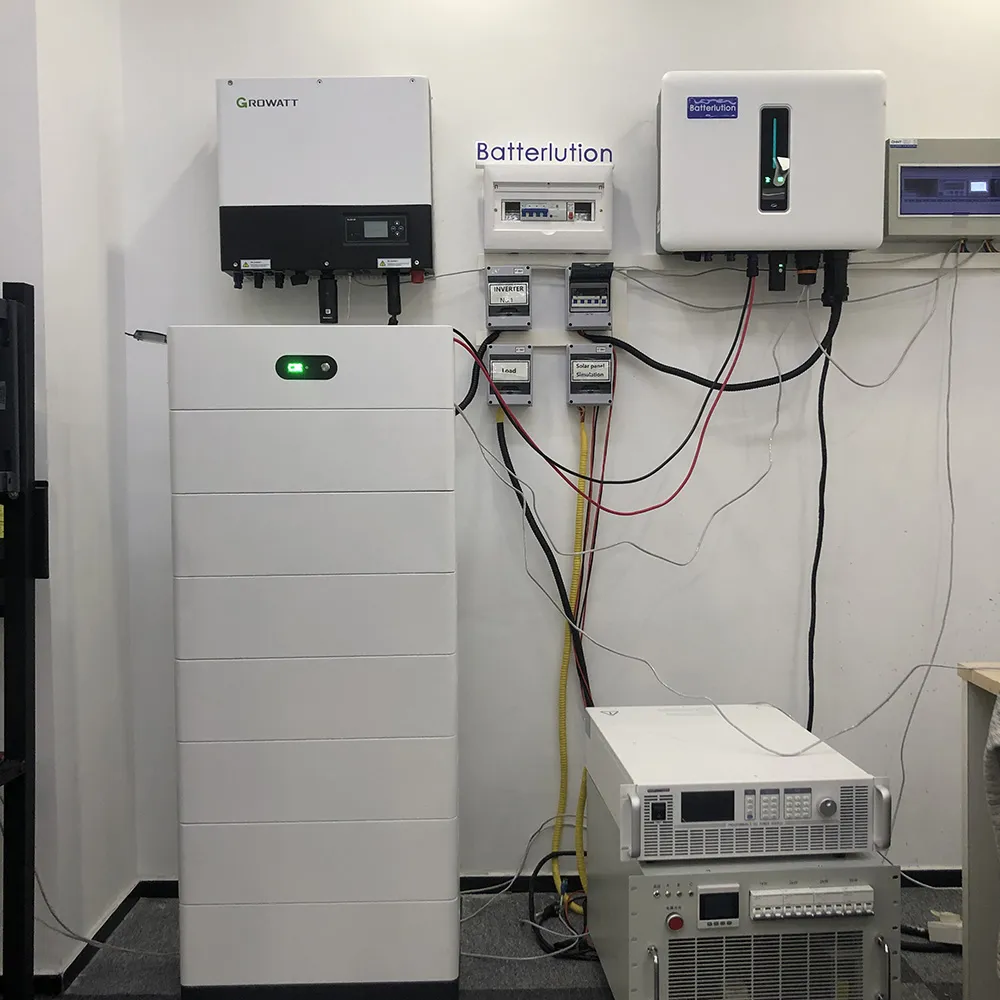

El enlace CAN del BMS de un vistazo
| Velocidad de transmisión | 500 kbps |
| Ciclo de emisión en segundos | 1 |
| Terminación en cada extremo | 120 Ω |
| Longitud máxima del bus en metros | 100 |
| Máximo de bytes de datos por trama | 8 |
| ID de CAN en el mapa de tramas del BMS | 6 |
| Identificador de trama estándar en bits | 11 |
| Cables de señal del bus | 2 |
Para saber qué perfil seleccionar en cada marca de inversor, consulte la guía de comunicación de inversores en lazo cerrado.
Ejemplo resuelto: un segundo de tráfico en el bus
Tome un paquete de 51.2 V que habla con su inversor a 500 kbps. Cada 1 segundo, el BMS envía 6 tramas. 0x351 lleva el límite de tensión de carga y los límites de corriente de carga y descarga: los tres números que el inversor debe obedecer. 0x355 lleva el estado de carga y el estado de salud. 0x356 lleva la tensión del paquete, la corriente y la temperatura media de las celdas. 0x359 lleva las banderas de protección y alarma. 0x35C lleva las banderas de solicitud de carga. 0x35E lleva el nombre del fabricante. Los valores están escalados: tensiones en pasos de 0.1 V en 0x351 y en pasos de 0.01 V en 0x356, corrientes en pasos de 0.1 A, temperatura en pasos de 0.1 °C, y estado de carga y estado de salud en porcentajes enteros. Cada trama admite hasta 8 bytes de datos, el identificador tiene 11 bits, y todo el conjunto se repite cada 1 segundo, así que un registrador CAN en el bus muestra los mismos 6 identificadores, segundo tras segundo, con los valores moviéndose a medida que el paquete se carga o se descarga. El inversor responde con una trama corta de latido, 0x305, una vez por segundo. El bus en sí tiene 2 cables, CAN H y CAN L, con una terminación de 120 Ω en cada extremo físico, y a 500 kbps alcanza unos 100 metros. Si el registrador muestra los 6 identificadores pero el inversor sigue sin detectar batería, las tramas están bien y la avería está del lado del inversor: el perfil, el puerto o el firmware. Si el registrador no muestra nada en absoluto, la avería está en el bus: el cable, la terminación o la velocidad de transmisión.
Qué comprobar cuando el enlace no se levanta
- Primero el cable y el patillaje: CAN H y CAN L intercambiados, o un cable de red directo con una asignación de pines incorrecta, son la causa más común de un bus silencioso; compare el plano de patillaje del puerto de la batería con el manual del inversor antes que cualquier otra cosa
- La terminación: con la alimentación apagada, mida entre CAN H y CAN L: unos 60 Ω significan que hay dos terminaciones de 120 Ω en su lugar, una en cada extremo; unos 120 Ω significan que falta una, y una lectura mucho más baja significa que hay una terminación extra instalada donde no debería estar
- La velocidad de transmisión: ambos extremos deben funcionar a la misma velocidad; una batería ajustada a 500 kbps y un inversor que escucha a 250 kbps nunca se verán, y el síntoma es un bus que parece muerto en ambos lados
- Los identificadores y el firmware: confirme que el BMS envía el conjunto de tramas que el inversor espera, que no hay dos paquetes que compartan una dirección en un bus paralelo y que el firmware del inversor es la versión con la que se probó el emparejamiento; una actualización de firmware puede cambiar qué tramas lee el inversor
Hablemos de la comunicación CAN del BMS para su proyecto
¿CAN o RS485? La respuesta depende de lo que espere el otro extremo. CAN conviene para el enlace entre la batería y el inversor: emite, así que el inversor siempre tiene límites frescos sin preguntar; arbitra, así que varios paquetes pueden compartir un bus sin un maestro que pregunte a cada uno; y es el enlace en torno al cual están construidos la mayoría de los inversores híbridos. RS485 con Modbus conviene para la ruta de monitorización: llega más lejos — más de un kilómetro, donde CAN a 500 kbps alcanza unos 100 metros — y encaja con la costumbre del mapa de registros de los sistemas de monitorización, pero necesita un maestro que pregunte y solo un dispositivo habla a la vez. Donde un inversor ofrece ambas, CAN suele ser la opción de lazo cerrado y RS485 la opción de monitorización; donde ofrece una sola, eso lo decide. Las reglas de cableado son cortas e inflexibles: una topología en línea, no en estrella; una terminación de 120 Ω en cada extremo físico y en ningún otro lugar; derivaciones cortas; cable de par trenzado, apantallado donde el recorrido pase junto a inversores o motores; y ambos extremos de acuerdo en la velocidad de transmisión antes incluso de tender el cable. La longitud se negocia con la velocidad: unos 40 metros a 1 Mbps, 100 metros a 500 kbps, 250 metros a 250 kbps, 500 metros a 125 kbps. Una trampa más: el mismo nombre de protocolo puede esconder conjuntos de tramas distintos. El dialecto CAN de inversor más usado tiene más de una revisión: la revisión más reciente envía las alarmas en 0x35A y la información de la batería en 0x35F en lugar de 0x359 y 0x35C, así que confirme siempre por escrito qué revisión habla el BMS y qué revisión espera el inversor, para los modelos exactos y el firmware del pedido. Para saber qué perfil seleccionar en cada marca de inversor, consulte la guía de comunicación de inversores en lazo cerrado; para el lado UPS de la misma cuestión, consulte la página de protocolos de comunicación UPS para baterías en rack; para J1939 y CANopen en baterías de vehículos y equipos, consulte la guía CAN del BMS para OEM; y para las comprobaciones de aprobado o suspenso antes de firmar, consulte la prueba de aceptación en lazo cerrado. Envíenos el modelo de inversor y el firmware y el perfil de batería que planea seleccionar, y LJY Energy confirmará por escrito la configuración de comunicación del BMS. Coordinamos el suministro de baterías OEM/ODM desde Shenzhen; no somos fabricante.

Pregunte por la comunicación CAN del BMS para su inversor · WhatsApp +86 159 8945 0735