
Uma bateria e um inversor que «ambos falam CAN» podem mesmo assim não conseguir falar um com o outro. CAN é um barramento, não uma linguagem: ele move quadros de um dispositivo para outro, mas as duas pontas têm de concordar sobre o que cada quadro transporta, a que velocidade o barramento funciona e qual fio é qual. Esta página explica o que realmente viaja no barramento CAN entre um sistema de gestão de bateria LiFePO4 (BMS) e um inversor de armazenamento de energia — o mapa de quadros, a escolha entre CAN e RS485, as regras de cabeamento que decidem se a ligação é estável e as verificações que encontram a falha quando a ligação não funciona.
A camada física é simples: dois fios, CAN H e CAN L, que transportam um sinal diferencial, com um terminador de 120 Ω em cada extremidade física do barramento. Quem fala é o BMS: ele transmite o seu conjunto de quadros uma vez por segundo a 500 kbps — a velocidade que a maioria dos inversores estacionários de armazenamento usa — e o inversor responde com um quadro curto de batimento. O inversor não pede dados; ele escuta, lê os limites de carga e descarga, o estado de carga e os sinalizadores de alarme, e segue-os. Esse hábito de transmitir é o que distingue o CAN do Modbus RS485, e é também por isso que uma única configuração errada — taxa de transmissão, terminação ou um quadro que o inversor não reconhece — pode silenciar toda a ligação. A LJY Energy é fornecedora de baterias LiFePO4 e coordenadora OEM/ODM em Shenzhen; não somos fabricante. O perfil de comunicação BMS para o seu inversor é confirmado por escrito para o seu projeto, de acordo com o modelo de inversor e o firmware que você realmente vai enviar.
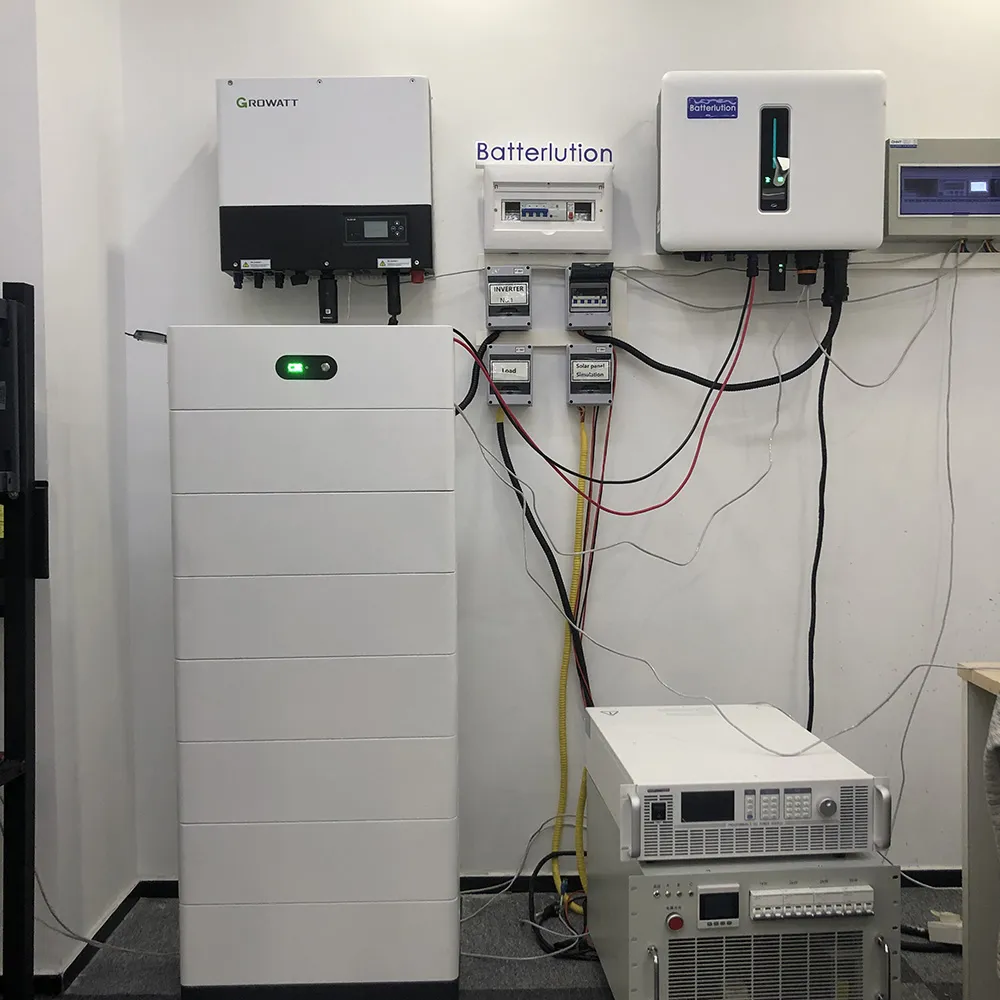

A ligação CAN BMS em resumo
| Taxa de transmissão | 500 kbps |
| Ciclo de transmissão em segundos | 1 |
| Terminação em cada extremidade | 120 Ω |
| Comprimento máximo do barramento em metros | 100 |
| Máximo de bytes de dados por quadro | 8 |
| ID CAN no mapa de quadros BMS | 6 |
| Identificador de quadro padrão em bits | 11 |
| Fios de sinal no barramento | 2 |
Para saber qual perfil selecionar em cada marca de inversor, veja o guia de comunicação de inversores em malha fechada.
Exemplo prático: um segundo de tráfego no barramento
Tome um conjunto de 51.2 V falando com o seu inversor a 500 kbps. A cada 1 segundo, o BMS envia 6 quadros. 0x351 transporta o limite de tensão de carga e os limites de corrente de carga e descarga — os três números que o inversor tem de obedecer. 0x355 transporta o estado de carga e o estado de saúde. 0x356 transporta a tensão do conjunto, a corrente e a temperatura média das células. 0x359 transporta os sinalizadores de proteção e de alarme. 0x35C transporta os sinalizadores de pedido de carga. 0x35E transporta o nome do fabricante. Os valores são escalados: tensões em passos de 0.1 V em 0x351 e em passos de 0.01 V em 0x356, correntes em passos de 0.1 A, temperatura em passos de 0.1 °C, e estado de carga e estado de saúde em percentuais inteiros. Cada quadro comporta até 8 bytes de dados, o identificador tem 11 bits, e todo o conjunto se repete a cada 1 segundo — por isso um registrador CAN no barramento mostra sempre os mesmos 6 identificadores, segundo após segundo, com os valores a mudar à medida que o conjunto carrega ou descarrega. O inversor responde com um quadro curto de batimento, 0x305, uma vez por segundo. O próprio barramento tem 2 fios, CAN H e CAN L, com um terminador de 120 Ω em cada extremidade física, e a 500 kbps chega a cerca de 100 metros. Se o registrador mostra os 6 identificadores mas o inversor continua a dizer que não há bateria, os quadros estão bem e a falha está do lado do inversor — o perfil, a porta ou o firmware. Se o registrador não mostra nada, a falha está no barramento — o cabo, a terminação ou a taxa de transmissão.
O que verificar quando a ligação não funciona
- Primeiro o cabo e a pinagem — CAN H e CAN L trocados, ou um cabo de rede comum com a pinagem errada, é a causa mais comum de um barramento silencioso; compare o desenho da pinagem da porta da bateria com o manual do inversor antes de qualquer outra coisa
- A terminação — com a energia desligada, meça a resistência entre CAN H e CAN L: cerca de 60 Ω significa que há dois terminadores de 120 Ω instalados, um em cada extremidade; cerca de 120 Ω significa que falta um, e uma leitura muito mais baixa significa que há um terminador extra instalado onde não deveria estar
- A taxa de transmissão — as duas pontas têm de trabalhar à mesma velocidade; uma bateria configurada para 500 kbps e um inversor escutando a 250 kbps nunca vão se ver, e o sintoma é um barramento que parece morto dos dois lados
- Os identificadores e o firmware — confirme que o BMS envia o conjunto de quadros que o inversor espera, que nenhum conjunto partilha um endereço com outro num barramento paralelo e que o firmware do inversor é a versão com a qual o emparelhamento foi testado; uma atualização de firmware pode mudar os quadros que o inversor lê
Fale sobre a comunicação CAN BMS para o seu projeto
CAN ou RS485? A resposta depende do que a outra ponta espera. O CAN serve para a ligação entre bateria e inversor: ele transmite, por isso o inversor tem sempre limites recentes sem precisar pedir; ele arbitra, por isso vários conjuntos podem partilhar um barramento sem um mestre a consultar cada um; e é a ligação em torno da qual a maioria dos inversores híbridos é construída. O RS485 com Modbus serve para o caminho de monitoramento: chega mais longe — mais de um quilômetro, enquanto o CAN a 500 kbps chega a cerca de 100 metros — e combina com o hábito de mapa de registros dos sistemas de monitoramento, mas precisa de um mestre que consulte, e só um dispositivo fala de cada vez. Onde um inversor oferece os dois, o CAN é geralmente a escolha para a malha fechada e o RS485 a escolha para o monitoramento; onde oferece um, esse decide. As regras de cabeamento são curtas e implacáveis: uma topologia em linha, não em estrela; um terminador de 120 Ω em cada extremidade física e em nenhum outro lugar; derivações curtas; cabo de par trançado, blindado onde o percurso passa por inversores ou motores; e as duas pontas de acordo sobre a taxa de transmissão antes mesmo de o cabo ser puxado. O comprimento troca-se pela velocidade: cerca de 40 metros a 1 Mbps, 100 metros a 500 kbps, 250 metros a 250 kbps, 500 metros a 125 kbps. Mais uma armadilha: o mesmo nome de protocolo pode esconder conjuntos de quadros diferentes. O dialeto CAN de inversores mais usado tem mais de uma revisão — a revisão mais recente envia alarmes em 0x35A e informações da bateria em 0x35F em vez de 0x359 e 0x35C — por isso confirme sempre por escrito qual revisão o BMS fala e qual revisão o inversor espera, para os modelos exatos e o firmware do pedido. Para saber qual perfil selecionar em cada marca de inversor, veja o guia de comunicação de inversores em malha fechada; para o lado UPS da mesma questão, veja a página de protocolos de comunicação UPS para baterias em rack; para J1939 e CANopen em baterias de veículos e equipamentos, veja o guia CAN BMS para OEM; e para as verificações de aprovação antes de assinar, veja o teste de aceitação em malha fechada. Envie-nos o modelo e o firmware do inversor e o perfil de bateria que planeja selecionar, e a LJY Energy confirmará por escrito a configuração de comunicação BMS. Coordenamos o fornecimento de baterias OEM/ODM a partir de Shenzhen; não somos fabricante.

Pergunte sobre a comunicação CAN BMS para o seu inversor · WhatsApp +86 159 8945 0735