
Una batteria e un inverter che «parlano entrambi CAN» possono comunque non riuscire a comunicare tra loro. Il CAN è un bus, non un linguaggio: sposta i frame da un dispositivo all’altro, ma le due estremità devono concordare su cosa trasporta ogni frame, a quale velocità corre il bus e quale filo è quale. Questa pagina spiega cosa viaggia realmente sul bus CAN tra un sistema di gestione della batteria (BMS) LiFePO4 e un inverter per l’accumulo di energia — la mappa dei frame, la scelta tra CAN e RS485, le regole di cablaggio che decidono se il collegamento è stabile e le verifiche che trovano il guasto quando il collegamento non si stabilisce.
Il livello fisico è semplice: due fili, CAN H e CAN L, che trasportano un segnale differenziale, con un terminatore da 120 Ω a ciascuna estremità fisica del bus. È il BMS a parlare: trasmette in broadcast il suo insieme di frame una volta al secondo a 500 kbps — la velocità usata dalla maggior parte degli inverter stazionari per l’accumulo — e l’inverter risponde con un breve frame di heartbeat. L’inverter non interroga per ottenere i dati; ascolta, legge i limiti di carica e scarica, lo stato di carica e i flag di allarme, e li segue. Questa abitudine al broadcast è ciò che distingue il CAN dal Modbus RS485, ed è anche il motivo per cui una sola impostazione sbagliata — velocità di trasmissione, terminazione o un frame che l’inverter non riconosce — può zittire l’intero collegamento. LJY Energy è un fornitore di batterie LiFePO4 e coordinatore OEM/ODM a Shenzhen; non siamo produttori. Il profilo di comunicazione BMS per il vostro inverter viene confermato per iscritto per il vostro progetto, in base al modello di inverter e al firmware che spedirete davvero.
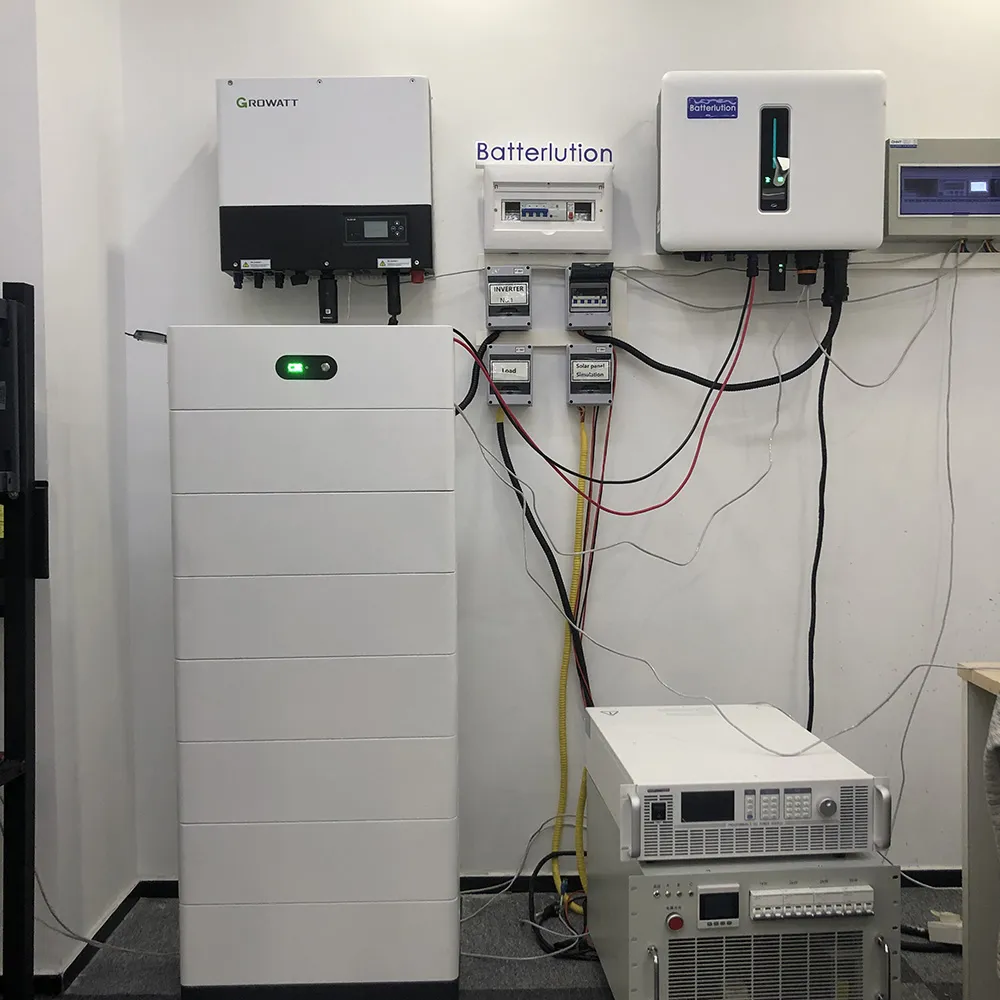

Il collegamento CAN BMS in sintesi
| Velocità di trasmissione | 500 kbps |
| Ciclo di trasmissione in secondi | 1 |
| Terminazione a ciascuna estremità | 120 Ω |
| Lunghezza massima del bus in metri | 100 |
| Byte di dati massimi per frame | 8 |
| ID CAN nella mappa dei frame BMS | 6 |
| Identificatore di frame standard in bit | 11 |
| Fili di segnale nel bus | 2 |
Per sapere quale profilo selezionare su ciascuna marca di inverter, consultate la guida alla comunicazione in anello chiuso degli inverter.
Esempio pratico: un secondo di traffico sul bus
Prendete un pacco da 51.2 V che dialoga con il suo inverter a 500 kbps. Ogni 1 secondo il BMS invia 6 frame. 0x351 trasporta il limite di tensione di carica e i limiti di corrente di carica e scarica — i tre numeri che l’inverter deve rispettare. 0x355 trasporta lo stato di carica e lo stato di salute. 0x356 trasporta la tensione del pacco, la corrente e la temperatura media delle celle. 0x359 trasporta i flag di protezione e di allarme. 0x35C trasporta i flag di richiesta di carica. 0x35E trasporta il nome del produttore. I valori sono in scala: tensioni in passi da 0.1 V su 0x351 e da 0.01 V su 0x356, correnti in passi da 0.1 A, temperatura in passi da 0.1 °C e stato di carica e stato di salute in percentuali intere. Ogni frame contiene fino a 8 byte di dati, l’identificatore è di 11 bit e l’intero insieme si ripete ogni 1 secondo — così un registratore CAN sul bus mostra gli stessi 6 identificatori, secondo dopo secondo, con i valori che si muovono mentre il pacco si carica o si scarica. L’inverter risponde con un breve frame di heartbeat, 0x305, una volta al secondo. Il bus stesso è di 2 fili, CAN H e CAN L, con un terminatore da 120 Ω a ciascuna estremità fisica, e a 500 kbps raggiunge circa 100 metri. Se il registratore mostra i 6 identificatori ma l’inverter continua a segnalare l’assenza della batteria, i frame vanno bene e il guasto è dal lato dell’inverter — il profilo, la porta o il firmware. Se il registratore non mostra nulla, il guasto è sul bus — il cavo, la terminazione o la velocità di trasmissione.
Cosa verificare quando il collegamento non si stabilisce
- Prima il cavo e la piedinatura — CAN H e CAN L invertiti, o un cavo di rete dritto con un’assegnazione dei pin sbagliata, sono la causa più comune di un bus muto; confrontate lo schema della piedinatura della porta della batteria con il manuale dell’inverter prima di qualsiasi altra cosa
- La terminazione — a alimentazione spenta, misurate tra CAN H e CAN L: circa 60 Ω significa che due terminatori da 120 Ω sono installati, uno a ciascuna estremità; circa 120 Ω significa che ne manca uno, e una lettura molto più bassa significa che è montato un terminatore in più in un punto dove non dovrebbe esserci
- La velocità di trasmissione — entrambe le estremità devono funzionare alla stessa velocità; una batteria impostata a 500 kbps e un inverter in ascolto a 250 kbps non si vedranno mai, e il sintomo è un bus che sembra morto da entrambi i lati
- Gli identificatori e il firmware — verificate che il BMS invii l’insieme di frame atteso dall’inverter, che non ci siano due pacchi con lo stesso indirizzo su un bus in parallelo e che il firmware dell’inverter sia la versione con cui è stato testato l’abbinamento; un aggiornamento del firmware può cambiare quali frame legge l’inverter
Parliamo della comunicazione CAN BMS per il vostro progetto
CAN o RS485? La risposta dipende da cosa si aspetta l’altra estremità. Il CAN si adatta al collegamento batteria-inverter: trasmette in broadcast, così l’inverter ha sempre limiti aggiornati senza chiedere; arbitra, così più pacchi possono condividere un bus senza un master che interroga ciascuno di essi; ed è il collegamento attorno al quale è costruita la maggior parte degli inverter ibridi. L’RS485 con Modbus si adatta al percorso di monitoraggio: arriva più lontano — oltre un chilometro, mentre il CAN a 500 kbps arriva a circa 100 metri — e si adatta all’abitudine delle mappe di registri dei sistemi di monitoraggio, ma ha bisogno di un master che interroghi, e un solo dispositivo alla volta può parlare. Quando un inverter offre entrambi, il CAN è di solito la scelta in anello chiuso e l’RS485 la scelta per il monitoraggio; quando ne offre uno solo, è quello a decidere. Le regole di cablaggio sono brevi e inflessibili: una topologia lineare, non a stella; un terminatore da 120 Ω a ciascuna estremità fisica e in nessun altro punto; derivazioni corte; cavo a doppino intrecciato, schermato dove il percorso passa vicino a inverter o motori; e le due estremità che concordano la velocità di trasmissione prima ancora di stendere il cavo. La lunghezza si scambia con la velocità: circa 40 metri a 1 Mbps, 100 metri a 500 kbps, 250 metri a 250 kbps, 500 metri a 125 kbps. Un’altra insidia: lo stesso nome di protocollo può nascondere insiemi di frame diversi. Il diffuso dialetto CAN per inverter ha più di una revisione — la revisione più recente invia gli allarmi su 0x35A e le informazioni sulla batteria su 0x35F invece che su 0x359 e 0x35C — quindi confermate sempre quale revisione parla il BMS e quale revisione si aspetta l’inverter, per iscritto, per i modelli e i firmware esatti dell’ordine. Per sapere quale profilo selezionare su ciascuna marca di inverter, consultate la guida alla comunicazione in anello chiuso degli inverter; per il lato UPS della stessa questione, consultate la pagina dei protocolli di comunicazione UPS per batterie rack; per J1939 e CANopen nelle batterie per veicoli e attrezzature, consultate la guida CAN BMS per OEM; e per le verifiche di superamento o fallimento prima di firmare, consultate la prova di accettazione in anello chiuso. Inviateci il modello e il firmware dell’inverter e il profilo batteria che intendete selezionare, e LJY Energy confermerà per iscritto la configurazione di comunicazione BMS. Coordiniamo la fornitura di batterie OEM/ODM da Shenzhen; non siamo produttori.

Chiedete informazioni sulla comunicazione CAN BMS per il vostro inverter · WhatsApp +86 159 8945 0735