
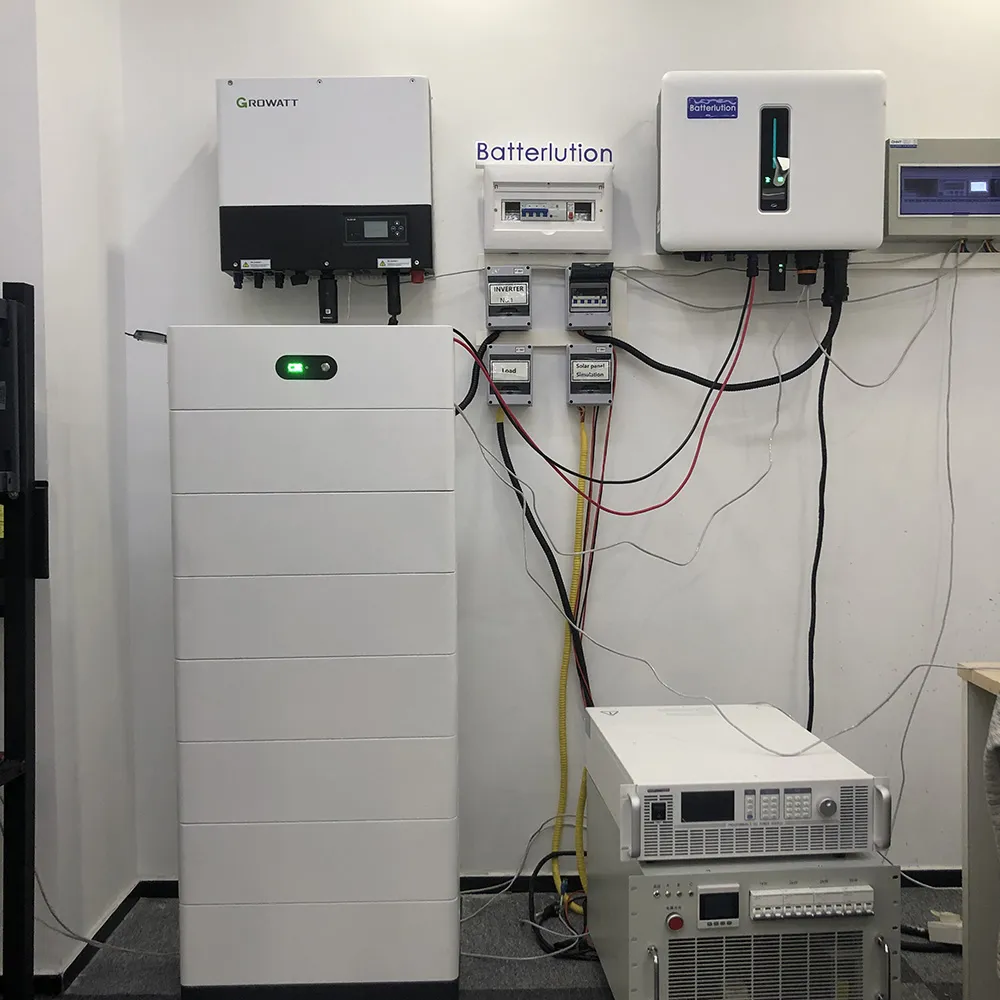
סוללה וממיר ש“שניהם מדברים CAN” עדיין עלולים לא להבין זה את זה. CAN הוא אפיק, לא שפה: הוא מעביר מסגרות ממכשיר אחד לאחר, אבל שני הקצוות חייבים להסכים מה כל מסגרת נושאת, באיזו מהירות האפיק פועל, ואיזה חוט הוא איזה. דף זה מסביר מה באמת עובר באפיק CAN בין מערכת ניהול סוללות LiFePO4 (BMS) לבין ממיר לאגירת אנרגיה — מפת המסגרות, הבחירה בין CAN לבין RS485, כללי החיווט שקובעים אם הקישור יציב, והבדיקות שמוצאות את התקלה כשהקישור לא עולה.
השכבה הפיזית פשוטה: שני חוטים, CAN גבוה ו-CAN נמוך, הנושאים אות דיפרנציאלי, עם מסיים של 120 Ω בכל קצה פיזי של האפיק. ה-BMS הוא זה שמדבר: הוא משדר את ערכת המסגרות שלו פעם בשנייה במהירות 500 kbps — המהירות שבה משתמשים רוב ממירי האגירה הנייחים — והממיר עונה במסגרת פעימה קצרה. הממיר לא שואל על נתונים; הוא מקשיב, קורא את מגבלות הטעינה והפריקה, את מצב הטעינה ואת דגלי ההתראה, ופועל לפיהם. ההרגל הזה של שידור הוא מה שמבדיל את CAN מ-Modbus RS485, והוא גם הסיבה לכך שהגדרה אחת שגויה — קצב שידור, סיום, או מסגרת שהממיר אינו מזהה — יכולה להשתיק את כל הקישור. LJY Energy היא ספקית סוללות LiFePO4 ומתאמת OEM/ODM ב-Shenzhen; אנחנו לא מפעל. פרופיל התקשורת של ה-BMS עבור הממיר שלכם מאושר בכתב לפרויקט שלכם, מול דגם הממיר והקושחה שתשלחו בפועל.

קישור CAN של BMS במבט אחד
| קצב שידור | 500 kbps |
| מחזור שידור בשניות | 1 |
| סיום בכל קצה | 120 Ω |
| אורך אפיק מרבי במטרים | 100 |
| בתי נתונים מרביים למסגרת | 8 |
| מזהי CAN במפת המסגרות של BMS | 6 |
| מזהה מסגרת תקנית בסיביות | 11 |
| חוטי אות באפיק | 2 |
לבחירת הפרופיל המתאים לכל מותג ממיר, ראו את מדריך התקשורת בלולאה סגורה לממירים.
דוגמה מעשית: שנייה אחת של תנועה באפיק
קחו ערכת סוללות של 51.2 V המדברת עם הממיר שלה במהירות 500 kbps. בכל 1 שנייה ה-BMS שולח 6 מסגרות. 0x351 נושא את מגבלת מתח הטעינה ואת מגבלות זרם הטעינה והפריקה — שלושת המספרים שהממיר חייב לציית להם. 0x355 נושא את מצב הטעינה ואת מצב הבריאות. 0x356 נושא את מתח הערכה, את הזרם ואת טמפרטורת התא הממוצעת. 0x359 נושא את דגלי ההגנה וההתראה. 0x35C נושא את דגלי בקשת הטעינה. 0x35E נושא את שם היצרן. הערכים מקודדים בקנה מידה: מתחים בצעדי 0.1 V ב-0x351 ובצעדי 0.01 V ב-0x356, זרמים בצעדי 0.1 A, טמפרטורה בצעדי 0.1 °C, ומצב טעינה ומצב בריאות באחוזים שלמים. כל מסגרת מחזיקה עד 8 בתי נתונים, המזהה הוא בן 11 סיביות, וכל הערכה חוזרת בכל 1 שנייה — כך שרשם CAN על האפיק מראה את אותם 6 מזהים, שנייה אחר שנייה, כשהערכים זזים בזמן שהערכה נטענת או נפרקת. הממיר עונה במסגרת פעימה קצרה, 0x305, פעם בשנייה. האפיק עצמו הוא 2 חוטים, CAN גבוה ו-CAN נמוך, עם מסיים של 120 Ω בכל קצה פיזי, ובמהירות 500 kbps הוא מגיע לכ-100 מטרים. אם הרשם מראה את 6 המזהים אך הממיר עדיין מדווח שאין סוללה, המסגרות תקינות והתקלה בצד הממיר — הפרופיל, היציאה או הקושחה. אם הרשם לא מראה דבר כלל, התקלה באפיק — הכבל, הסיום או קצב השידור.
מה לבדוק כשהקישור לא עולה
- הכבל והסידור הפינים קודם כול — CAN גבוה ו-CAN נמוך שהוחלפו ביניהם, או כבל רשת ישר עם שיבוץ פינים שגוי, הם הסיבה הנפוצה ביותר לאפיק שותק; השוו את שרטוט שיבוץ הפינים של יציאת הסוללה למדריך הממיר לפני כל דבר אחר
- הסיום — כשהחשמל כבוי, מדדו בין CAN גבוה לבין CAN נמוך: כ-60 Ω משמעותם ששני מסיימי 120 Ω נמצאים במקום, אחד בכל קצה; כ-120 Ω משמעותם שאחד חסר, וקריאה נמוכה בהרבה משמעותה שמסיים נוסף מותקן במקום שבו לא אמור להיות
- קצב השידור — שני הקצוות חייבים לפעול באותו קצב; סוללה המכוונת ל-500 kbps וממיר המאזין ב-250 kbps לעולם לא יראו זה את זה, והתסמין הוא אפיק שנראה מת משני הצדדים
- המזהים והקושחה — ודאו שה-BMS שולח את ערכת המסגרות שהממיר מצפה לה, שאין שתי ערכות החולקות כתובת אחת באפיק מקבילי, ושקושחת הממיר היא הגרסה שהצימוד נבדק מולה; עדכון קושחה יכול לשנות אילו מסגרות הממיר קורא
נדבר על תקשורת CAN של BMS לפרויקט שלכם
CAN או RS485? התשובה תלויה במה שהצד השני מצפה לו. CAN מתאים לקישור שבין הסוללה לממיר: הוא משדר, כך שלממיר תמיד יש מגבלות עדכניות בלי לשאול; הוא מבצע בוררות, כך שכמה ערכות יכולות לחלוק אפיק אחד בלי יחידת אב ששואלת כל אחת מהן; והוא הקישור שרוב הממירים ההיברידיים בנויים סביבו. RS485 עם Modbus מתאים לנתיב הניטור: הוא מגיע רחוק יותר — מעל קילומטר, במקום שבו CAN במהירות 500 kbps מגיע לכ-100 מטרים — והוא מתאים להרגל מפת האוגרים של מערכות ניטור, אבל הוא צריך יחידת אב שתשאל, ורק מכשיר אחד מדבר בכל פעם. במקום שבו ממיר מציע את שניהם, CAN הוא בדרך כלל הבחירה בלולאה סגורה ו-RS485 הבחירה לניטור; במקום שבו הוא מציע רק אחד מהם, זה מה שקובע. כללי החיווט קצרים ואינם סולחים: טופולוגיית קו, לא כוכב; מסיים של 120 Ω בכל קצה פיזי ולא בשום מקום אחר; הסתעפויות קצרות; כבל זוג שזור, מסוכך במקום שבו התוואי עובר ליד ממירים או מנועים; ושני הקצוות מסכימים על קצב השידור עוד לפני שהכבל נמשך. האורך מתחלף במהירות: כ-40 מטרים במהירות 1 Mbps, 100 מטרים במהירות 500 kbps, 250 מטרים במהירות 250 kbps, 500 מטרים במהירות 125 kbps. עוד מלכודת אחת: אותו שם פרוטוקול יכול להסתיר ערכות מסגרות שונות. לדיאלקט CAN הנפוץ של ממירים יש יותר מגרסה אחת — הגרסה החדשה יותר שולחת התראות ב-0x35A ומידע על הסוללה ב-0x35F במקום 0x359 ו-0x35C — לכן תמיד אשרו באיזו גרסה ה-BMS מדבר ובאיזו גרסה הממיר מצפה, בכתב, עבור הדגמים והקושחה המדויקים בהזמנה. לבחירת הפרופיל המתאים לכל מותג ממיר, ראו את מדריך התקשורת בלולאה סגורה לממירים; לצד UPS של אותה שאלה, ראו את דף פרוטוקולי התקשורת של סוללת ארון ל-UPS; ל-J1939 ו-CANopen בסוללות לרכב ולציוד, ראו את מדריך CAN של BMS ליצרני ציוד מקורי; ולבדיקות העובר-או-נכשל לפני החתימה, ראו את מבחן הקבלה בלולאה סגורה. שלחו לנו את דגם הממיר והקושחה ואת פרופיל הסוללה שאתם מתכננים לבחור, ו-LJY Energy תאשר את הגדרת התקשורת של ה-BMS בכתב. אנחנו מתאמים אספקת סוללות OEM/ODM מ-Shenzhen; אנחנו לא מפעל.

שאלו על תקשורת CAN של BMS עבור הממיר שלכם · WhatsApp +86 159 8945 0735